Welcome to the SUSTech

Brain-Robot Rehabilitation Technology Lab

Introduction

Welcome to Brain-Robot Rehabilitation Technology Lab. Our lab aims at using robots, artificial intelligence, neuroscience, and other technical methods to develop an accurate, real-time closed-loop, life task-oriented neural rehabilitation system.

Our lab is led by Prof. Mingming Zhang, who is a PI, Researcher and doctoral supervisor of the Department of Biomedical Engineering, SUSTech. Now, there are 2 doctors, 5 doctoral students, 11 master students, and 2 research assistants in our lab.

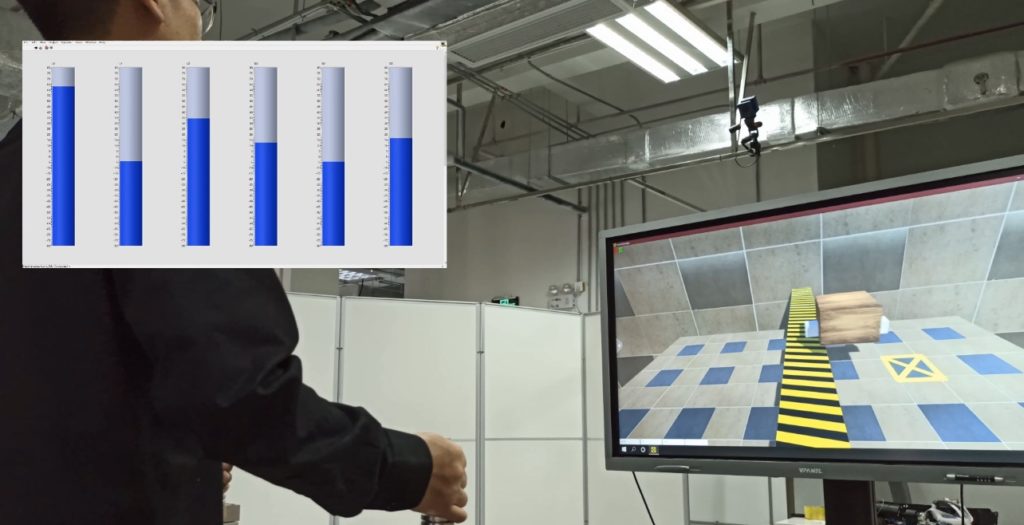
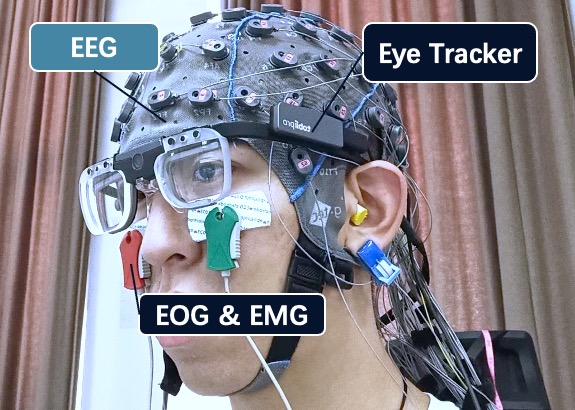
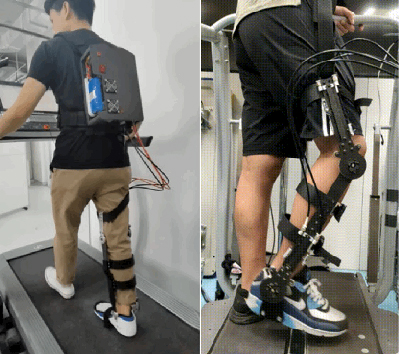
At present, our team has carried out research in the fields of (1) physical human-robot interaction, (2) brain-computer interfaces for neural rehabilitation, and (3) wearable robotics for rehabilitation and enhancement

Research Areas

Physical Human-Robot Interaction

Brain-Computer Interfaces for Neural Rehabilitation

Wearable Robotics for Rehabilitation and Enhancement

News

朱飞:面向开放环境的未知拒识

朱飞博士于2024年8月21日下午14点-15点在工学院南楼722会议室,为我们带来报告,主题为:面向开放环境的未知拒识。 个人简介: 朱飞博士于2018年获清华大学学士学位,2023年获中科院自动化所模式识别与智能系统博士学位。主要研究开放环境下的可信与持续学习理论与方法,在国际顶级学术会议和顶级期刊上发表论文十来篇。 演讲摘要: 随着人工智能技术的发展,深度模型在各种感知与学习任务上取得了显著的性能突破。然而,这些优异的表现大多依赖于静态、封闭的测试环境。在真实的开放环境中,面对动态复杂的输入数据,深度模型(包括基础模型)往往对其预测过度自信,既不能对已知类别给出可靠的置信度,也不能拒识未知类别或噪声模式,给实际应用带来了安全隐患。为了提升模型在开放环境中的可靠性,本报告分析不同拒识任务之间的关系和已有方法的通用性,揭示模型训练过程中存在的可靠性过拟合现象,在此基础上介绍几种简洁有效的未知拒识方法。最后,我们对未知拒识研究进行总结和展望。
Read More »

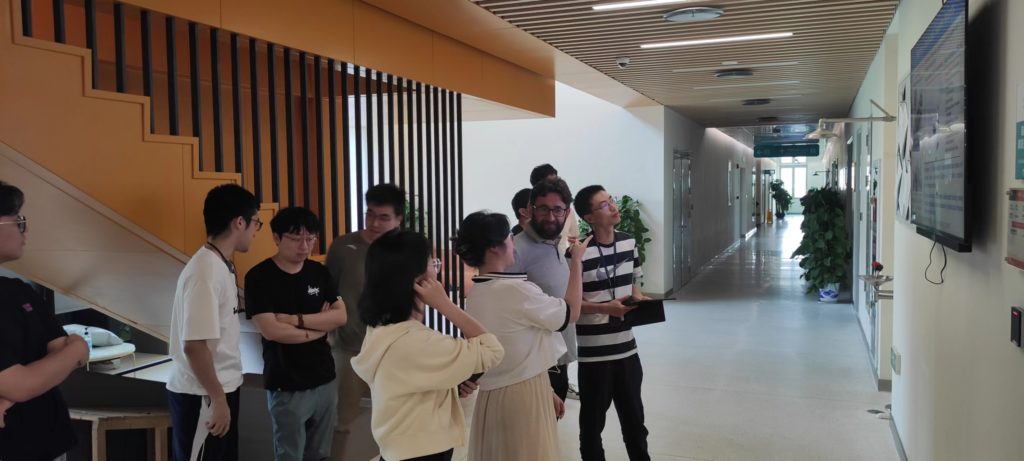
瑞士洛桑联邦理工学院杰出教授Silvestro Micera到访南方科技大学脑-机器人康复技术实验室

  近日,南方科技大学脑-机器人康复技术实验室迎来了一位贵宾——瑞士洛桑联邦理工学院的杰出教授Silvestro Micera。Silvestro Micera教授此次到访,旨在与实验室团队进行深入交流,共同探讨脑科学与机器人技术在康复医学领域的最新发展和应用。Silvestro Micera教授是神经科学和生物医学工程领域的知名专家,他在神经接口、脑机接口以及康复机器人技术等方面取得了卓越的研究成果,并发表在Science,Science Robotics,Nature Biomedical Engineering等国际顶级期刊上。此次到访南方科技大学,他带来了前沿的科研理念和技术经验,为实验室的科研工作注入了新的活力。  在访问期间,Silvestro Micera教授参观了实验室的科研设施,并与实验室的同学进行了深入的交流。他详细了解了实验室在脑-机器人康复技术方面的研究进展和成果,对实验室在康复医学领域的创新实践给予了高度评价。  此外,Silvestro Micera教授还与实验室的研究人员就未来研究方向和潜在合作进行了深入的探讨。他表示,南方科技大学脑-机器人康复技术实验室在康复医学领域的研究具有很高的水平和潜力,期待未来能够与实验室开展更多的合作与交流,共同推动相关领域的发展。此次Silvestro Micera教授的到访,不仅为南方科技大学脑-机器人康复技术实验室带来了宝贵的学术资源和经验,也为实验室未来的发展注入了强大的动力。实验室将继续加强与国际一流科研机构的合作与交流,推动康复医学领域的科技进步和创新发展。
Read More »

张立:软物质构建微型软体机器人

香港中文大学机械与自动化工程学系教授、博导张立,将于2023年11月22日上午10点-11点在腾讯会议(会议号:220 417 360),为我们带来线上报告,报告内容为:软物质构建微型软体机器人。 摘要: 近年来,微型软体机械人是微小型化机器人学关注的研究热点之一。在本次报告中,我将向各位老师和同学汇报本人和课题组最近几年在软物质构建微型软体机器人的一些研究进展,包括史莱姆机器人、Larvabot,和基于磁流体的软体机器人。 个人简介: 张立,教授、博导,目前任职于香港中文大学机械与自动化工程学系。张教授是国际电与电子工程师学会(IEEE Fellow)、英国皇家化学学会(FRSC)和亚太人工智能学会(FAAIA) 会士、香港青年科学院院士(member of YASHK)、香港中文大学工程学院杰出学2020年与2021年两次担任国际电气与电子工程师学会纳米技术委员会(IEEE NTC)杰出人。讲师。主要从事微型机器人研究,具体研究方向包括智能微/纳米机械人群和集体行为,以及将微/纳米技术和功能材料连接为小规模的传感器、执行器和机器人,实现微尺度医疗应用。现任包括《IEEE Transactions on Robotics》、《IEEE Transactions on AutomationScience and Engineering》、《EEE/ASME Transactions on Mechatronics》《Research》、《Advanced Intelligent Systems》、《极端制造》等国际顶级期刊主编/主编/编辑顾问委员会成员。张教授在Science Robotics,Nature Machine lntelligence等国防知名期刊和会议上发表300多篇文章,基于Google Scholar统计总引用次数超过19000次,H-Index: 72。他关于人造细菌鞭毛的研究工作于2012年被吉尼斯世界纪录收录为[最先进的医疗微型机器人]。他关于史莱姆黏液机械人的研究也入选[2022年度香港十大创科新闻]。2023年出版英文专著《Untethered Miniature Soft Robots: Materials,Fabrications,anApplications》,同年两次获日内瓦国际发明展金奖。张立教授指导过的博士生和博士后已经在多个大学和研究所任教职( 包括中科院、香港中文大学医学院、香港中文大学深圳、香港理工大学、浙江大学、哈尔滨工业大学深圳、东南大学、厦门大学、山东大学、深圳大学广西大学、之江实验室等),多人获得海外优青或优青,或在业界( 如香港科学园、深圳.杭州 ) 任职/创业。
Read More »

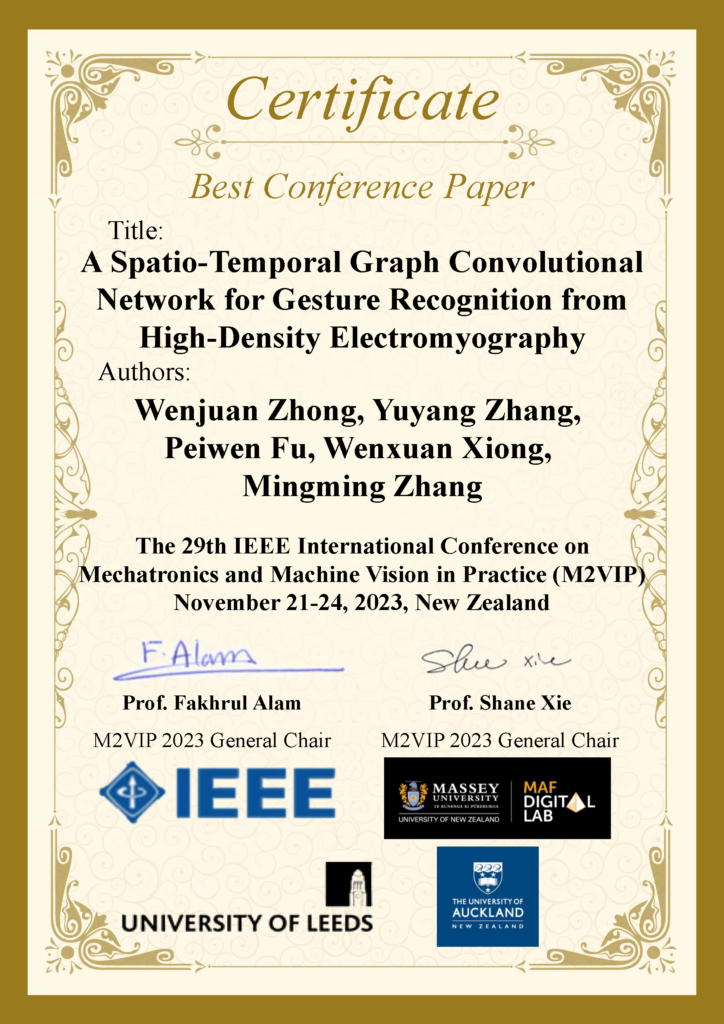
祝贺钟文娟在IEEE M2VIP国际会议上荣获最佳会议论文奖

恭喜脑-机器人康复技术实验室钟文娟在第29届IEEE国际机电一体化与实践机器视觉大会(M2VIP)上荣获了最佳会议论文奖(Best Conference Paper),论文标题为:A Spatio-Temporal Graph Convolutional Network for Gesture Recognition from High-Density Electromyography,其组内成员有钟文娟、张昱阳、付沛文、熊雯萱,指导老师为张明明老师。 Congratulations to Wenjuan Zhong from the Brain-Robot Rehabilitation Technology Lab for winning the Best Conference Paper Award at the 29th IEEE Interational Conference on Mechatronics and Machine…
Read More »

Recent Results

朱飞:面向开放环境的未知拒识

朱飞博士于2024年8月21日下午14点-15点在工学院南楼722会议室,为我们带来报告,主题为:面向开放环境的未知拒识。 个人简介: 朱飞博士于2018年获清华大学学士学位,2023年获中科院自动化所模式识别与智能系统博士学位。主要研究开放环境下的可信与持续学习理论与方法,在国际顶级学术会议和顶级期刊上发表论文十来篇。 演讲摘要: 随着人工智能技术的发展,深度模型在各种感知与学习任务上取得了显著的性能突破。然而,这些优异的表现大多依赖于静态、封闭的测试环境。在真实的开放环境中,面对动态复杂的输入数据,深度模型(包括基础模型)往往对其预测过度自信,既不能对已知类别给出可靠的置信度,也不能拒识未知类别或噪声模式,给实际应用带来了安全隐患。为了提升模型在开放环境中的可靠性,本报告分析不同拒识任务之间的关系和已有方法的通用性,揭示模型训练过程中存在的可靠性过拟合现象,在此基础上介绍几种简洁有效的未知拒识方法。最后,我们对未知拒识研究进行总结和展望。
Read More »

瑞士洛桑联邦理工学院杰出教授Silvestro Micera到访南方科技大学脑-机器人康复技术实验室

  近日,南方科技大学脑-机器人康复技术实验室迎来了一位贵宾——瑞士洛桑联邦理工学院的杰出教授Silvestro Micera。Silvestro Micera教授此次到访,旨在与实验室团队进行深入交流,共同探讨脑科学与机器人技术在康复医学领域的最新发展和应用。Silvestro Micera教授是神经科学和生物医学工程领域的知名专家,他在神经接口、脑机接口以及康复机器人技术等方面取得了卓越的研究成果,并发表在Science,Science Robotics,Nature Biomedical Engineering等国际顶级期刊上。此次到访南方科技大学,他带来了前沿的科研理念和技术经验,为实验室的科研工作注入了新的活力。  在访问期间,Silvestro Micera教授参观了实验室的科研设施,并与实验室的同学进行了深入的交流。他详细了解了实验室在脑-机器人康复技术方面的研究进展和成果,对实验室在康复医学领域的创新实践给予了高度评价。  此外,Silvestro Micera教授还与实验室的研究人员就未来研究方向和潜在合作进行了深入的探讨。他表示,南方科技大学脑-机器人康复技术实验室在康复医学领域的研究具有很高的水平和潜力,期待未来能够与实验室开展更多的合作与交流,共同推动相关领域的发展。此次Silvestro Micera教授的到访,不仅为南方科技大学脑-机器人康复技术实验室带来了宝贵的学术资源和经验,也为实验室未来的发展注入了强大的动力。实验室将继续加强与国际一流科研机构的合作与交流,推动康复医学领域的科技进步和创新发展。
Read More »