News

朱飞:面向开放环境的未知拒识

朱飞博士于2024年8月21日下午14点-15点在工学院南楼722会议室,为我们带来报告,主题为:面向开放环境的未知拒识。 个人简介: 朱飞博士于2018年获清华大学学士学位,2023年获中科院自动化所模式识别与智能系统博士学位。主要研究开放环境下的可信与持续学习理论与方法,在国际顶级学术会议和顶级期刊上发表论文十来篇。 演讲摘要: 随着人工智能技术的发展,深度模型在各种感知与学习任务上取得了显著的性能突破。然而,这些优异的表现大多依赖于静态、封闭的测试环境。在真实的开放环境中,面对动态复杂的输入数据,深度模型(包括基础模型)往往对其预测过度自信,既不能对已知类别给出可靠的置信度,也不能拒识未知类别或噪声模式,给实际应用带来了安全隐患。为了提升模型在开放环境中的可靠性,本报告分析不同拒识任务之间的关系和已有方法的通用性,揭示模型训练过程中存在的可靠性过拟合现象,在此基础上介绍几种简洁有效的未知拒识方法。最后,我们对未知拒识研究进行总结和展望。
Read More »

瑞士洛桑联邦理工学院杰出教授Silvestro Micera到访南方科技大学脑-机器人康复技术实验室

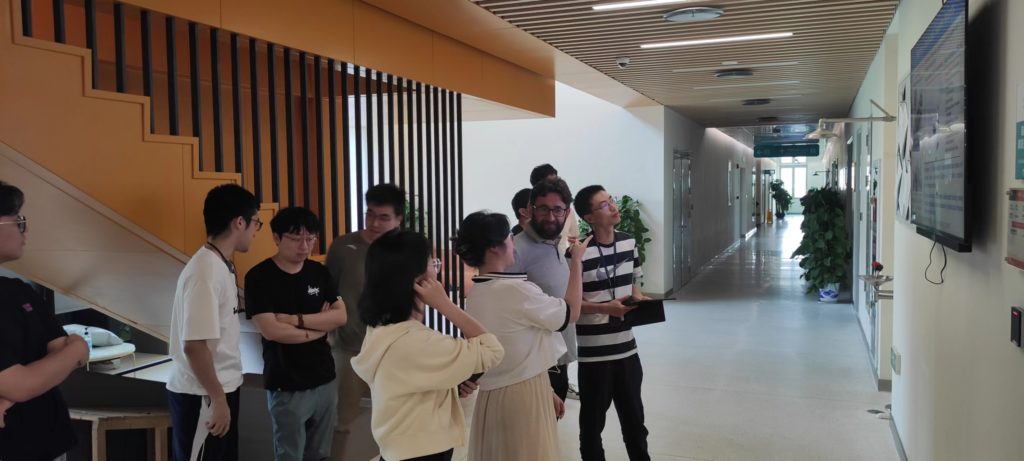
  近日,南方科技大学脑-机器人康复技术实验室迎来了一位贵宾——瑞士洛桑联邦理工学院的杰出教授Silvestro Micera。Silvestro Micera教授此次到访,旨在与实验室团队进行深入交流,共同探讨脑科学与机器人技术在康复医学领域的最新发展和应用。Silvestro Micera教授是神经科学和生物医学工程领域的知名专家,他在神经接口、脑机接口以及康复机器人技术等方面取得了卓越的研究成果,并发表在Science,Science Robotics,Nature Biomedical Engineering等国际顶级期刊上。此次到访南方科技大学,他带来了前沿的科研理念和技术经验,为实验室的科研工作注入了新的活力。  在访问期间,Silvestro Micera教授参观了实验室的科研设施,并与实验室的同学进行了深入的交流。他详细了解了实验室在脑-机器人康复技术方面的研究进展和成果,对实验室在康复医学领域的创新实践给予了高度评价。  此外,Silvestro Micera教授还与实验室的研究人员就未来研究方向和潜在合作进行了深入的探讨。他表示,南方科技大学脑-机器人康复技术实验室在康复医学领域的研究具有很高的水平和潜力,期待未来能够与实验室开展更多的合作与交流,共同推动相关领域的发展。此次Silvestro Micera教授的到访,不仅为南方科技大学脑-机器人康复技术实验室带来了宝贵的学术资源和经验,也为实验室未来的发展注入了强大的动力。实验室将继续加强与国际一流科研机构的合作与交流,推动康复医学领域的科技进步和创新发展。
Read More »

张立:软物质构建微型软体机器人

香港中文大学机械与自动化工程学系教授、博导张立,将于2023年11月22日上午10点-11点在腾讯会议(会议号:220 417 360),为我们带来线上报告,报告内容为:软物质构建微型软体机器人。 摘要: 近年来,微型软体机械人是微小型化机器人学关注的研究热点之一。在本次报告中,我将向各位老师和同学汇报本人和课题组最近几年在软物质构建微型软体机器人的一些研究进展,包括史莱姆机器人、Larvabot,和基于磁流体的软体机器人。 个人简介: 张立,教授、博导,目前任职于香港中文大学机械与自动化工程学系。张教授是国际电与电子工程师学会(IEEE Fellow)、英国皇家化学学会(FRSC)和亚太人工智能学会(FAAIA) 会士、香港青年科学院院士(member of YASHK)、香港中文大学工程学院杰出学2020年与2021年两次担任国际电气与电子工程师学会纳米技术委员会(IEEE NTC)杰出人。讲师。主要从事微型机器人研究,具体研究方向包括智能微/纳米机械人群和集体行为,以及将微/纳米技术和功能材料连接为小规模的传感器、执行器和机器人,实现微尺度医疗应用。现任包括《IEEE Transactions on Robotics》、《IEEE Transactions on AutomationScience and Engineering》、《EEE/ASME Transactions on Mechatronics》《Research》、《Advanced Intelligent Systems》、《极端制造》等国际顶级期刊主编/主编/编辑顾问委员会成员。张教授在Science Robotics,Nature Machine lntelligence等国防知名期刊和会议上发表300多篇文章,基于Google Scholar统计总引用次数超过19000次,H-Index: 72。他关于人造细菌鞭毛的研究工作于2012年被吉尼斯世界纪录收录为[最先进的医疗微型机器人]。他关于史莱姆黏液机械人的研究也入选[2022年度香港十大创科新闻]。2023年出版英文专著《Untethered Miniature Soft Robots: Materials,Fabrications,anApplications》,同年两次获日内瓦国际发明展金奖。张立教授指导过的博士生和博士后已经在多个大学和研究所任教职( 包括中科院、香港中文大学医学院、香港中文大学深圳、香港理工大学、浙江大学、哈尔滨工业大学深圳、东南大学、厦门大学、山东大学、深圳大学广西大学、之江实验室等),多人获得海外优青或优青,或在业界( 如香港科学园、深圳.杭州 ) 任职/创业。
Read More »

林雨洲:针对肌电控制应用的稳健及可靠的手势识别

林雨洲博士于2023年8月25日下午14点30分-15点30分在工学院南楼812会议室,为我们带来报告,主题为:针对肌电控制应用的稳健及可靠的手势识别。 个人简介: 林雨洲分别于2015年和2016年获得英国谢菲尔德大学 (University of Sheftield) 自动控制与系续工程系的本科学士和硕士学位。他还于近期在英国肯特大学(University of Kent) 获得了计算机科学博士学位。在他的学士历程中,他对基于生物信号的人机交互,深度学习,康复工程和生物医学工程表现出浓厚的兴趣。出于对跨学科研究的热情,林雨洲致力于填补科学技术和医疗应用之间的空白,并希望借助它的专业知识推动技术的创新,为提升人类福祉尽一份绵薄之力。 演讲摘要: 在人机交互的大背景下,肌肉-计算机交互系统是通过将肌电信号转化为传达用户运动意图的交互命令来进行控制。近些年,倚靠于机器学习和深度学习技术的迅猛进展,基于手势识别的肌电控制的研究正在兴起。 毫无疑问的是,这种模式的肌电控制非常依赖于手势识别本身的性能。然而,尽管极高的手势识别准确率(>90%]在科学研究中屡屡被报道,但其在临床或商业领域的影响却极其有限。其中最有可能的原因就是,这类系统的鲁棒性欠佳,因为它极其容易被多种因素影响,比如电极移位、出汗、肌肉疲劳甚至是环境因素的变化。任何一个小的因素都有可能导致训练好的模型在实时应用端表现不如预期。因此,针对这类模式识别问题,一味的追求准确率是不可取的,模型的鲁棒性以及可靠性研究也应该得到足够的重视。 本报告将首先介绍一种新的模型设计框架,它能够极大的增加模型的可靠性,通过让模型能够在给出推断结果的同时,提供多维度的可理解的置信度。其次,为了填补领域内对模型可靠性定义缺乏共识的空白,该报告对模型可靠性进行了适当的定义。基于这个定义,研究人员可以对模型进行可靠性分析,从而使其作为一种新的评估维度,连同模型准确率一起,对模型的性能进行综合性的分析。更重要的是,该报告将展示通过这一模型设计框架设计出来的可靠模型,是如何解决在时间层面上手势识别低鲁棒性这一实际问题的。最后,未来一些可能的在相关研究领域方向上的拓展将被提出来讨论。
Read More »

文成林:申请国家自然科学基金的心得 / 信息融合与故障诊断研究现状分析与展望

博士后、二级教授、博士生指导教师文成林,将于2022年11月2日下午15点-16点在腾讯会议(会议号:655 704 134),为我们带来线上报告,报告内容为:申请国家自然科学基金的心得 / 信息融合与故障诊断研究现状分析与展望。 报告内容: 1.申请国家自然科学基金的心得: 有创新的思想,写好申请书,得到各方面的支持,总体能实现的综合目标 2.信息融合与故障诊断研究现状分析与展望: (1)多源信息融合与目标检测识别和跟踪(2)故障诊断与健康管理,复杂工程系统安全评估与安全运行(3) 人工智能、智能制造与智慧城市 个人简介: 文成林,男,1963年4月生,博士(后),二级教授,博士生指导教师。 1986年河南大学数学系本科毕业留校,至到2004年6月调动到杭州电子科技大学,是该校首任特聘教授: 2020年1月调动至广东石油化工学院任二层次高层人才特聘教授 (一层次是院士)。期间分别在: 1993年郑州大学研究生毕业,获硕士学位: 1999年西北工业大学控制理论与控制工程专业毕业,获工学博士学位2002年清华大学控制科学与工程博士后流动站出站。 主要研究方向: 信息融合和目标检测、故障诊断与主动安全控制.深度学习与优化决策系统、人机混合增强智能与工业认知计算、知识迁移与联邦学习。 近年来,已主持承担8项国家自然科学基金 (3项重点、1项目重大研究计划),参与承担4项并组织8项国家自然科学基金重点项目等20余项国家或省部级项目,科研经费3000余万元。已发表学术论文300余篇,其中有200余篇/次被SCI/EI收录;出版5部学术专著教材5部。 现为中国电子学会高级会员,中国自动化学会会员,中国自动化学会认知计算与系统专业委员会副主任委员、中国自动化学会粒计算与多尺度分析委员会副主任委员、中国自动化学会过程的故障诊断与技术专业委员会委员、中国自动化学会智能控制专业委员会委员、中国智能学会认识与信息处理/智能服务专业委员会,是自动化学报、电子学报和电子与信息学报等期刊编委,曾经多次担任国际会议的委员或分会主席。
Read More »

Prof. Bin Fang will Give an Online Lecture about Tactile Perception And Interactive Learning For Robotic Dexterity

清华大学计算机系助理教授,中国人工智能学会认知系统与信息处理专委会秘书长方斌,将于2022年9月16日下午14点30分-115点30分在腾讯会议(会议号:930 723 619),为我们带来线上报告,题目为:机器人灵巧操作的触觉感知与交互学习。 个人简介: 方斌,清华大学计算机系助理教授,中国人工智能学会认知系统与信息处理专委会秘书长,中国人工智能学会杰出会员,入选了国家装备预研教育部联合基金“青年人才”项目。主要研究方向机器人智能感知、交互与操作,获得国际会议/国际期刊最佳论文奖8项,包括机器人领域顶会ICRA2021最佳论文提名奖、ICARM2021最佳论文奖、ROBIO2019最佳学生论文奖等。作为首席客座主编在多个SCI国际期刊组织了机器人灵巧操作的专刊。多次在国际IROS抓取操作比赛中获得冠军。研制的触感灵巧手入选了国家“十三五”科技创新成就展,开发的咽拭子自主采集机器人系统获得了国际日内瓦发明展银奖。同时获得了IEEE仿生机电及机器人技术委员会“早期职业生涯奖”、中国指挥控制学会“青年科学家奖”、北京市“创新大工匠”。 演讲摘要: 随着传感器、人工智能理论和技术的飞速发展,机器人的灵巧操作已得到国内外高度关注,它在精密制造、科学实验、助老助残与医疗服务等重要领域都有迫切需求,被Science评为机器人领域最具挑战问题之一。2018年我国科技日报将机器人灵巧操作中的“触觉传感器”和“机器人核心算法”重要两个方面纳入了 “卡脖子技术”,因此机器人灵巧操作技术也被我国列入新一代人工智能国家发展战略的重要内容。报告围绕机器人灵巧操作的“触觉感知与交互学习”展开,首先阐述了机器人灵巧操作的发展和背景,接着详细介绍了操作触觉感知的研究工作,然后介绍了人机自然交互操作的方法,进一步针对开发的新型灵巧末端阐述了机器人抓取操作学习方法,最后总结展望了机器人灵巧操作的发展趋势。
Read More »

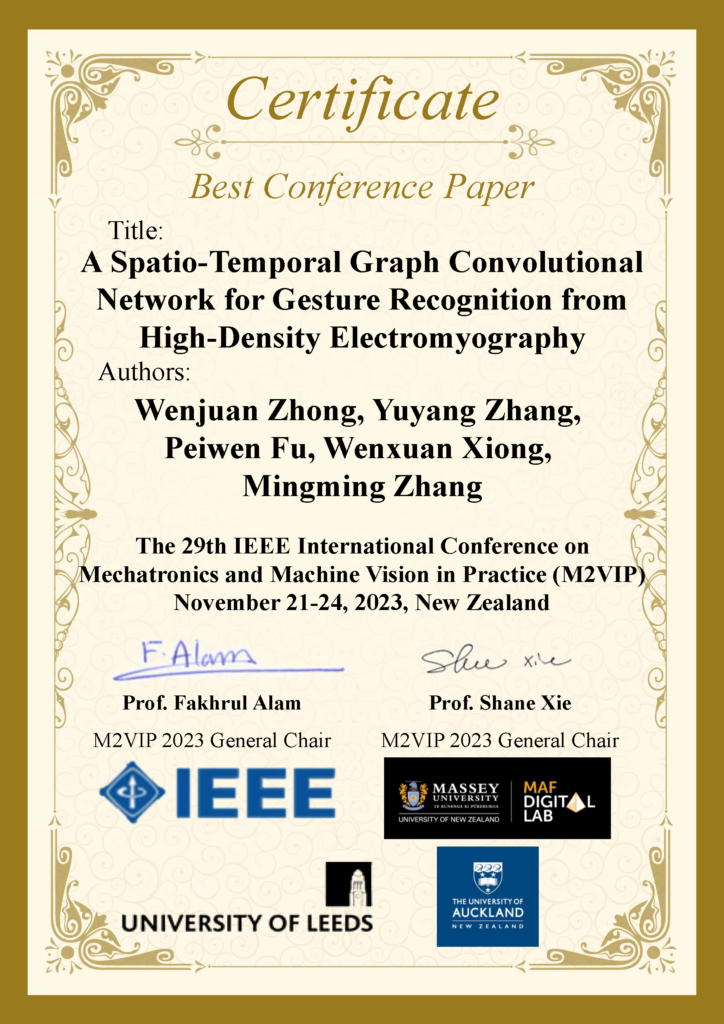
祝贺钟文娟在IEEE M2VIP国际会议上荣获最佳会议论文奖

恭喜脑-机器人康复技术实验室钟文娟在第29届IEEE国际机电一体化与实践机器视觉大会(M2VIP)上荣获了最佳会议论文奖(Best Conference Paper),论文标题为:A Spatio-Temporal Graph Convolutional Network for Gesture Recognition from High-Density Electromyography,其组内成员有钟文娟、张昱阳、付沛文、熊雯萱,指导老师为张明明老师。 Congratulations to Wenjuan Zhong from the Brain-Robot Rehabilitation Technology Lab for winning the Best Conference Paper Award at the 29th IEEE Interational Conference on Mechatronics and Machine…
Read More »